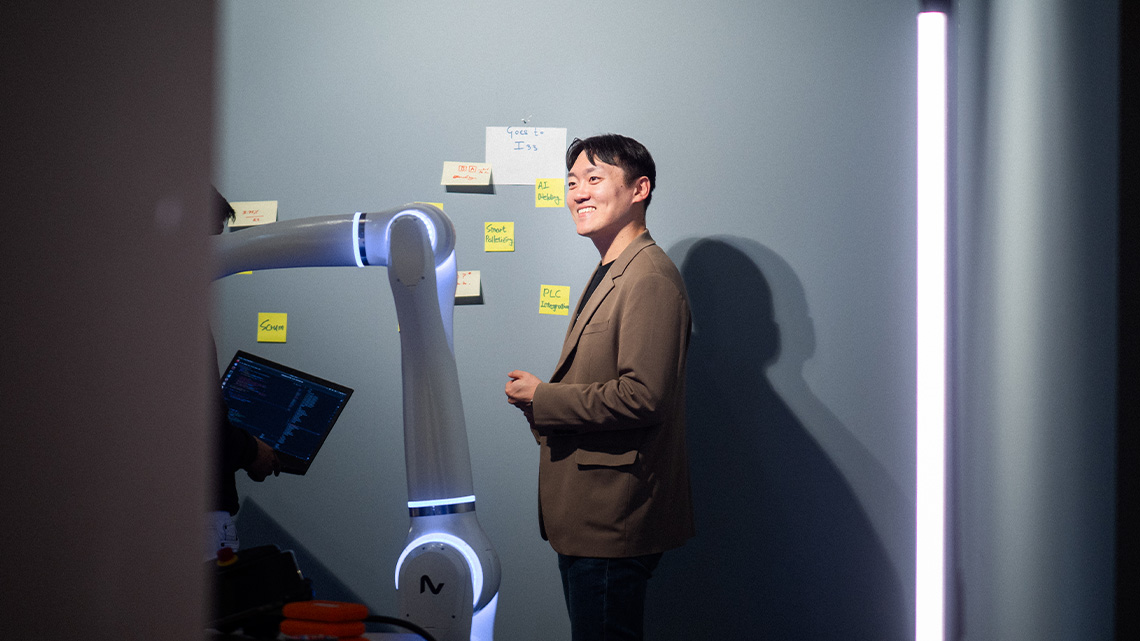
Im Software Department gestaltest du Robotik-Lösungen, die die Zusammenarbeit von Mensch und Maschine neu definieren. Du arbeitest mit modernster Technologie und setzt Standards, die die Branche verändern. Dabei entwickelst du nicht nur unsere Lösungen mit, sondern setzt neue Trends und treibst Innovationen voran. In einem agilen und interdisziplinären Team arbeitest du an spannenden Projekten. Mit klaren Scrum-Prozessen wie Daily Stand-ups, Sprint-Planungen und Reviews bleibst du flexibel und effizient. Die enge Zusammenarbeit mit anderen Fachbereichen ermöglicht es dir, Softwarelösungen zu entwickeln, die nicht nur technisch, sondern auch praktisch überzeugen. Hier findest du eine Umgebung, in der Kreativität und technologische Exzellenz Hand in Hand gehen. Wenn du Ideen Realität werden lassen möchtest und Spaß daran hast, Technologien auf ein neues Level zu bringen, wartet im Software Development Team bei NEURA genau die richtige Herausforderung auf dich.
Tech Lead — Robot Systems & Integration (Mensch)
Neura Robotics • Riederich
Gestalte die Zukunft der Mensch-Roboter-Kollaboration
-
Vollzeit
Riederich
Jeder NEURA‑Roboter basiert auf einer soliden Grundlage aus Systemintegrationsarbeit: dem Echtzeit-Betriebssystem, das Scheduling im Mikrosekundenbereich direkt auf der Hardware garantiert, der Hardware-Interface-Schicht, die alle Sensoren und Aktoren abstrahiert, der Motion‑Planning‑Pipeline, die die Bewegungsbahnen der Roboter erzeugt, sowie den industriellen Device-Servern, die Roboter mit Fabrikautomatisierungssystemen verbinden.
Als Staff Engineer im Bereich Robot Systems & Integration verantwortest du die technische Architektur genau dieser Basis.
Das ist eine reine Individual-Contributor-Rolle. Du hast keine Personalverantwortung. Deine Autorität ist technischer Natur: Du gibst die architektonische Richtung vor, triffst Designentscheidungen in deinem Verantwortungsbereich und löst Integrationskonflikte über mehrere Schichten hinweg – dort, wo OS‑Scheduling, Middleware, Hardware-Treiber und Motion-Planning-Pipelines aufeinandertreffen.
Du übernimmst technische Führung für Engineers in Platform-Guild- und Product‑Anchor‑Rollen. Du schreibst selbst Code, leitest Design-Reviews, verfasst technische RFCs und hältst dein Know-how hands-on und aktuell.
Das ist keine reine Architekturrolle – du bist tief in der Umsetzung drin.
-
Du verantwortest die RT‑Scheduling‑Policy, an die sich alle Software-Komponenten in diesem Cluster halten müssen: Standards für Prioritätsvergabe, Memory-Locking-Vorgaben und Interrupt‑Latenz‑Zusagen für 1‑kHz‑Regelkreise und 500‑Hz‑Zustandsschätzung.
-
Du besitzt den gemeinsamen Review‑Prozess an der Schnittstelle zwischen RT‑OS‑Scheduling und dem EtherCAT‑Master: Jede Änderung am Board Support Package muss vor dem Merge eine gemeinsame Latenzbudget‑Review bestehen. Diesen Prozess verantwortest du zusammen mit dem Lead des Robot‑Communication‑Clusters.
-
Du stellst sicher, dass die Engineers der Unified Compute Platform klare Leitlinien zur RT‑OS‑Architektur haben und dass das Timing‑Budget jedes Robot‑Platform‑Profils nach jeder Hardware-Revision validiert wird.
-
Du gibst die architektonische Richtung der Motion‑Planning‑Pipeline vor: Kriterien für die Auswahl von Planern, Standards für die Konfiguration des Planning‑Stacks sowie Design und Weiterentwicklung der atomaren Skill‑Primitive‑APIs über alle Roboterplattformen hinweg.
-
Du setzt die gemeinsame Skill‑Primitive‑Library durch: Patterns, die aus produktspezifischen Streams entstehen, müssen durch ein Design‑Review, bevor sie plattformspezifisch geforkt werden. Das stellst du konsequent in Code‑Reviews sicher.
-
Du definierst die Grenze zwischen Server und Protokoll in der industriellen Integration: Der Protokoll‑Stack liegt beim Robot‑Communication‑Cluster; die Server‑Schicht – Command Dispatch, Integration der Zustandsmaschine, Hardware‑Interfaces – liegt hier. Wenn sich Server‑Architektur und Protokoll‑Restriktionen widersprechen, triffst du die Entscheidung.
-
Du verantwortest die End‑Effector‑Server‑Architektur: Lebenszyklus‑Management von Greifern, Tool‑Change‑Sequenzen und die Hardware‑Interface‑Verträge, auf die Motion Planning und die operative Zustandsmaschine aufbauen.
-
Du leitest quartalsweise Knowledge Days im Cluster: Peer‑to‑Peer‑Austausch, bei dem jede:r Engineer ein ungelöstes und ein gelöstes Problem mitbringt. Das Ergebnis ist immer ein Shared‑Library‑Ticket oder ein Design‑Dokument – keine Slides.
-
Du schreibst Design‑Dokumente, die Wissensinseln abbauen, mentorierst Senior Engineers in Richtung Staff Level und treibst das Sourcing für neue Hires im Cluster voran.
-
Tiefe Erfahrung in Robot Systems Integration
(mindestens zwei der folgenden Punkte wirklich in der Tiefe)-
Embedded‑Linux‑Systemintegration auf RT‑Level: Yocto‑BSP‑Entwicklung, RT‑Kernel‑Tuning (Xenomai oder PREEMPT_RT), Design von RT‑Scheduling‑Konzepten und WCET‑Analysen auf echter Roboter-Hardware – nicht nur in der Simulation.
-
ROS2‑ (oder vergleichbare) Hardware‑Interface‑Architektur: z. B. Lifecycle von ros2_control‑Hardware‑Interfaces, Nav2‑ und SLAM‑Integration auf physischen mobilen Plattformen, Design von Diagnostik‑Frameworks.
-
Motion‑Planning‑Pipeline für produktive Manipulation: MoveIt2‑Planning‑Stack, Konfiguration und Tuning von OMPL‑Planern, Design von Manipulations‑Primitive‑Libraries – im Einsatz auf realer Roboter-Hardware, nicht nur im Simulator.
-
Industrielle Geräteintegration auf Server‑Ebene: Hardware‑Interface‑Design für feldbusbasierte Geräte, Server‑Architektur für das Gripper‑Lifecycle‑Management, funktionale Sicherheitsanforderungen bei State‑Machine‑Dispatch.
-
Echtzeit‑Skill‑Ausführung oder Soft‑RT‑Scheduling: deterministisches Scheduling für Action‑Dispatch, Worst‑Case‑Latenzanalysen, RT‑bewusste Behaviour‑Tree‑Implementierungen in einem produktiven Umfeld.
-
-
Breite Systemintegrations‑Erfahrung
-
Ausreichendes End‑to‑End‑Verständnis über den gesamten Stack, um Merge Requests zu reviewen und Designentscheidungen zu treffen, die gleichzeitig OS, Middleware, Motion Planning und Geräteintegration betreffen.
-
Nachgewiesene Erfahrung beim Debuggen von Fehlern über Schichtgrenzen hinweg an der OS‑Middleware‑Hardware‑Schnittstelle: RT‑Scheduling‑Overruns, ROS2‑ (oder andere Middleware‑) Executor‑Latenzprobleme unter 1‑kHz‑RT‑Constraints, Hardware‑Interface‑Fehler beim Robot Bring‑up.
-
C++17/20‑Systems‑Programming: Lock‑free‑Patterns, RAII, RT‑sicheres Memory‑Management, saubere Disziplin für 1‑kHz‑Control‑Loops.
-
-
Staff‑Level‑Leadership (Pflicht)
-
Nachweisbarer architektonischer Einfluss über mehrere Teams hinweg: Deine Designentscheidungen haben verändert, wie mehrere Teams arbeiten – nicht nur dein eigenes Umfeld.
-
Führung bei RFCs oder Design‑Dokumenten mit teamübergreifender Reichweite: Du hast Integrationskonflikte zwischen Teams gelöst und deine Lösung wurde als Standard übernommen.
-
Mentoring‑Erfahrung: Mindestens eine Person, die du spürbar in Richtung Senior‑ oder Staff‑Level beschleunigt hast.
-
8+ Jahre praktische Engineering‑Erfahrung mit klarem Fokus auf Robot Systems Integration.
-
-
Nice to have
-
RT‑OS‑Kernel‑Erfahrung kombiniert mit tiefer ROS2‑ (oder anderer Middleware‑) Expertise – besonders wertvoll sind Kandidat:innen, die Fehler über beide Ebenen hinweg debuggt haben.
-
Erfahrung dabei, eine Motion‑Planning‑Pipeline von der Entwicklung bis in die Produktion auf einem Manipulator oder mobilen Manipulator zu bringen.
-
Background in industrieller funktionaler Sicherheit auf Software‑Architektur‑Ebene.
-
Erfahrung mit der Implementierung von Echtzeit‑Execution‑Engines (nicht nur deren Nutzung).
-
Open‑Source‑Contributions im Bereich Robot Systems Infrastructure: ros2_control, MoveIt2, Nav2, Xenomai oder vergleichbare Projekte.
-
Worauf du dich freuen kannst
Gestaltungsfreiheit und Agilität
Leistungsorientierte und eigenverantwortliche Arbeitskultur mit flachen Hierarchien sowie flexiblen Arbeitszeiten und 30 Tagen Erholungsurlaub.
Leidenschaft zu gewinnen
Ein leidenschaftliches und hochqualifiziertes Team aus internationalen Experten, die Roboterassistenten neu definieren wollen.
Attraktive Vergütung
Wettbewerbsfähiges Gehaltspaket plus spezielle Mitarbeiterrabatte.
One Team
Ob Sommerfest oder Firmen-Townhall-Meetings – Erfolge feiern wir gemeinsam.
Weiterentwicklung
Unterstützung bei deiner persönlichen und beruflichen Entwicklung.
Unsere Unternehmenswerte. Die Eckpfeiler unseres Erfolgs.
Wir sind ein Team. Wir streben danach, Großes zu erreichen, indem wir den Erfolg unserer Kollegen und Partner fördern.
Wir streben nach technologischem Fortschritt, um Menschen ihre wertvolle Zeit für angenehme Tätigkeiten zurückzugeben.
Wir sind bestrebt, die Welt der Robotik zu revolutionieren, indem wir die Grenzen der Technologie täglich verschieben.
Durch offene Kommunikation und Transparenz leben wir ein hohes Maß an Wertschätzung.
Wir geben unser Bestes immer zwei Schritte voraus zu sein. Dies erreichen wir durch Empowerment, Handlungsfreiheit und Eigenverantwortung.
Der Mensch steht im Mittelpunkt all unseren Handelns.
Unser Standort
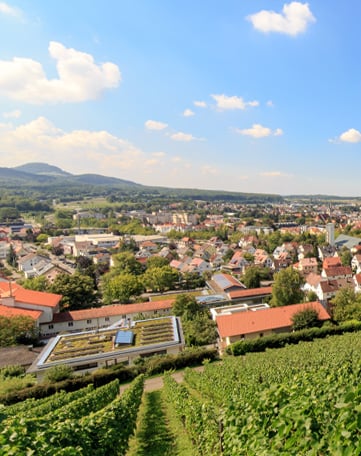
Unsere Headquarters in Metzingen und in Riederich sind das Herz unseres Unternehmens. Hier befinden sich nicht nur unsere Büros, sondern auch die Produktion, die Academy, die Logistik und die Tech Labs – alles vereint, um Ideen Wirklichkeit werden zu lassen. Riederich selbst ist ein kleiner, ruhiger Ort, nur einen Kilometer entfernt von Metzingen, einer Stadt mit ganz eigenem Charakter.
Metzingen ist weltweit als Outlet City bekannt und zieht Menschen aus aller Welt an. Hier kannst du exklusive Designerläden in einer entspannten, charmanten Umgebung genießen. Gleichzeitig bietet die Stadt Restaurants, Cafés und eine bodenständige schwäbische Gemütlichkeit – ideal, um nach der Arbeit zu entspannen.
Bewerbungsprozess
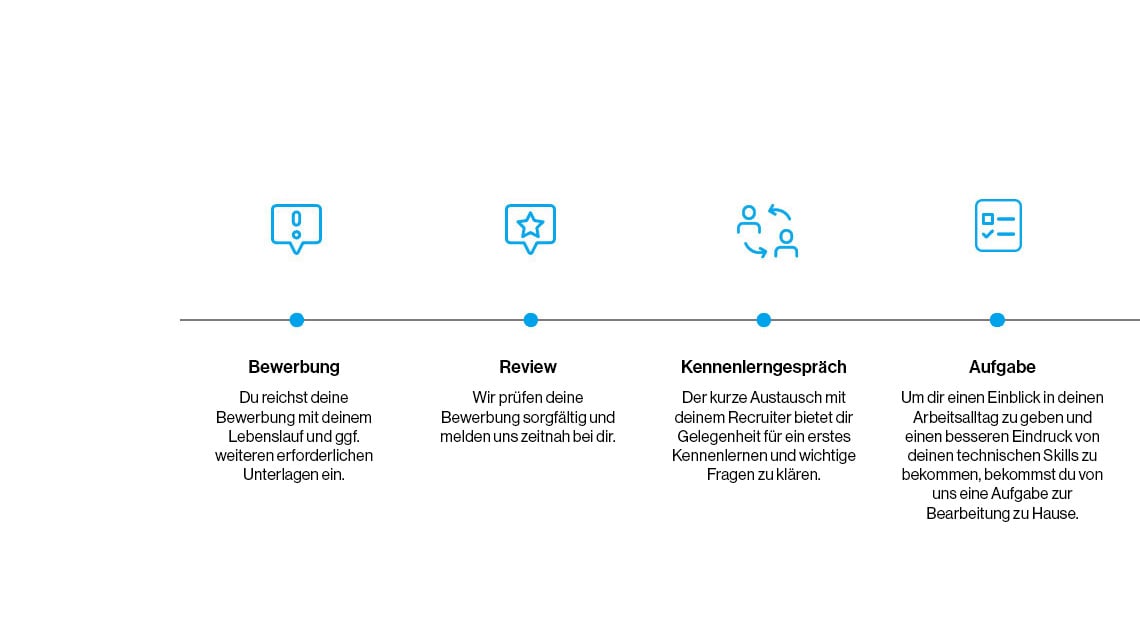
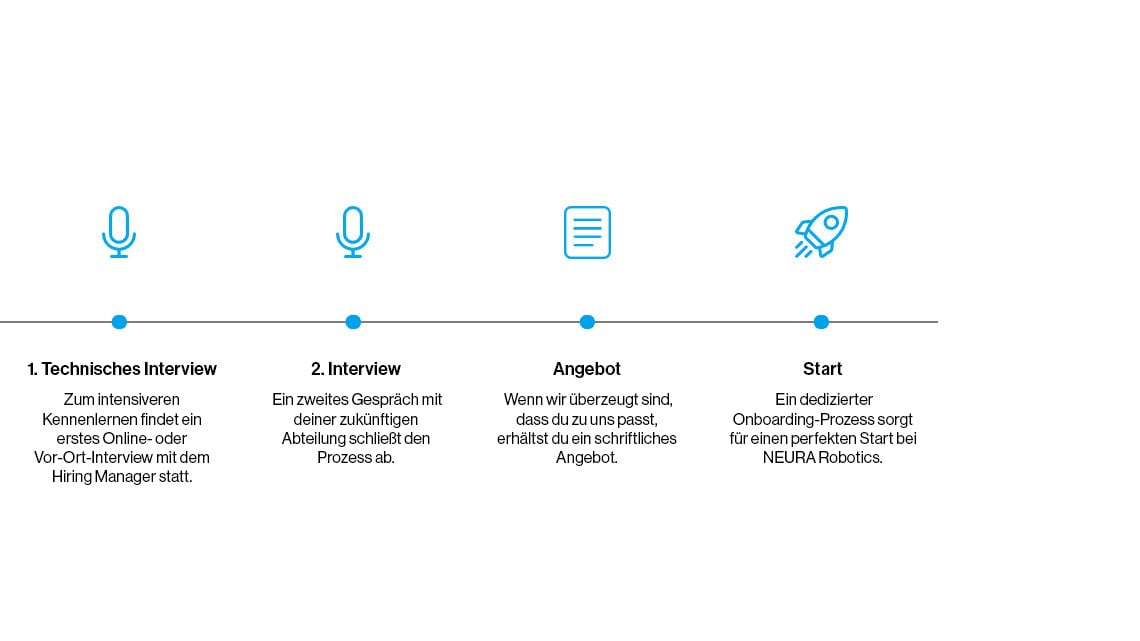
Wir sorgen für einen transparenten und effizienten Ablauf und freuen uns darauf, dich während des Bewerbungsprozesses kennenzulernen.
Dein Blick in den Arbeitsalltag
Unsere Mission
Unser Ziel war es, den weltweit ersten kognitiven Roboter zu entwickeln, der mit Menschen arbeiten, von ihnen lernen und sie so zielgerichtet unterstützen kann. Genau das haben wir erreicht. Aber es kommt noch viel mehr!
