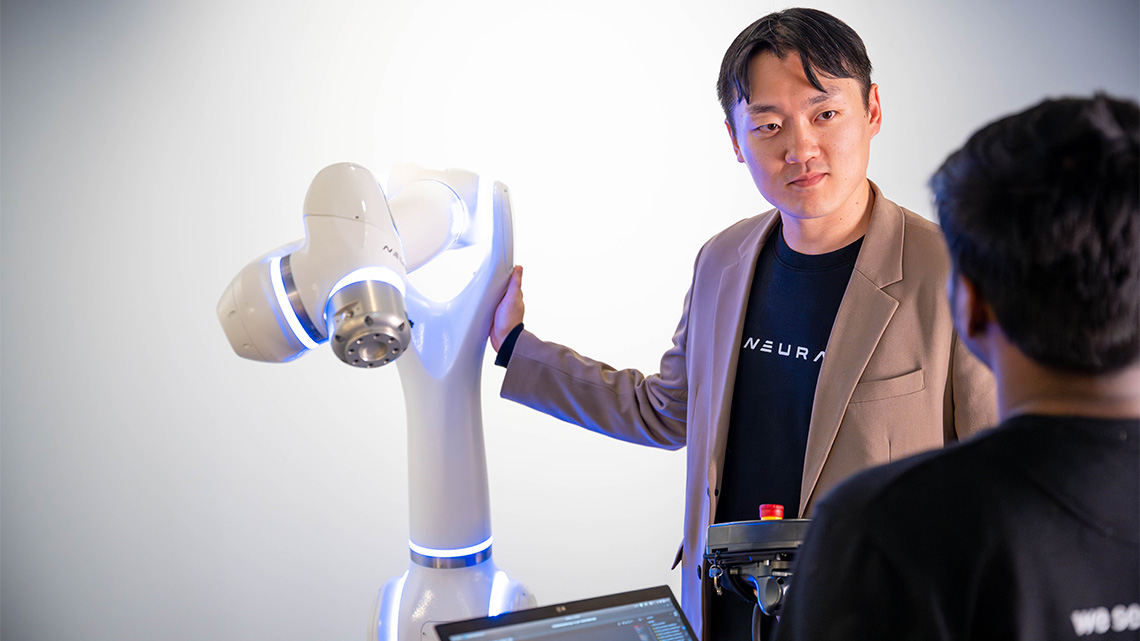
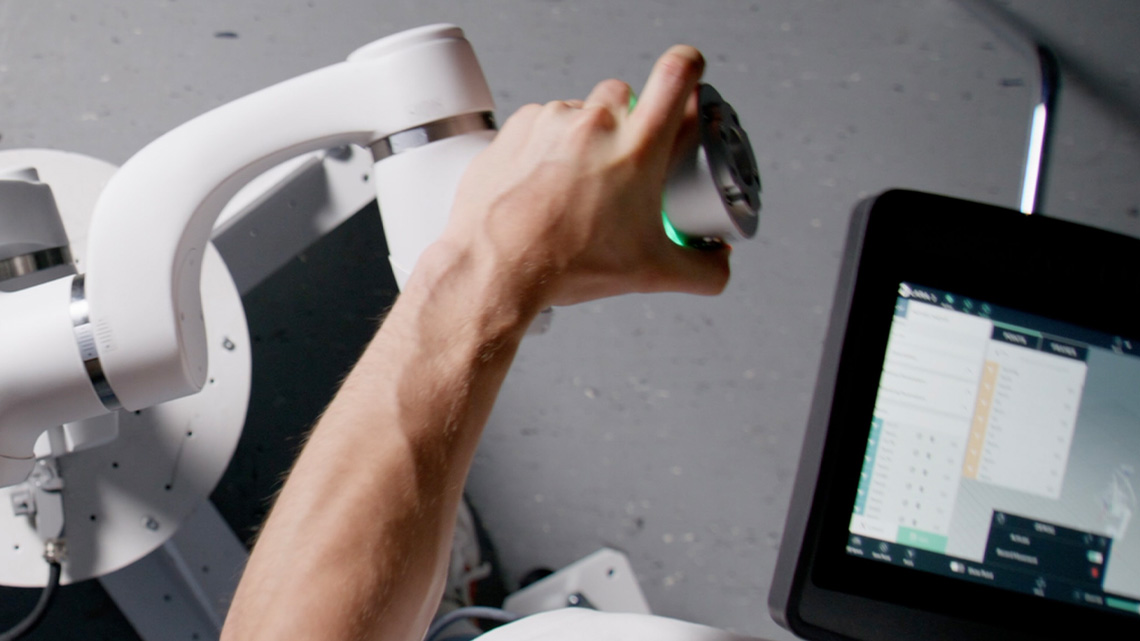
In der Robot Core Software Abteilung entwickelst du das einheitliche Software-Framework, das die Echtzeitsteuerung und den Betrieb aller NEURA-Roboter ermöglicht – von kollaborativen Roboterarmen über mobile Manipulatoren bis hin zu Humanoiden. Von der Hardware- und Simulationsebene über Ganzkörpersteuerung und Bewegungsplanung bis zur Roboterkommunikation entwickelst du hochwertige, zuverlässige Software mit intuitiven Schnittstellen. So können sich die Nutzer ganz auf ihre eigentliche Aufgabe konzentrieren. Du arbeitest eng mit den Teams aus KI, Hardware und Produkt zusammen, und dein Code läuft auf echten Robotern. Wenn du an der Spitze der Robotik bleiben und anspruchsvolle Probleme lösen möchtest, bei denen Software auf die physische Welt trifft, dann bist du im Bereich Robot Core Software genau richtig.
Dynamics, System Identification & Estimation Engineer - PLA (Mensch)
Neura Robotics • Riederich
Robot Core Software
-
Vollzeit
Riederich
Deine Mission & Challenges
-
Dynamic Model Accuracy Ownership: Du definierst Metriken für Modellgenauigkeit und verantwortest die Lücke zwischen Simulation und realem Hardware-Verhalten – besonders bei dynamischen Bewegungen und kontaktreichen Interaktionen
-
System Identification auf 4NE1 Hardware: Motor-Konstanten, Gelenk-Reibung, Getriebedynamik – Design von Anregungstrajektorien, Regressor-Fitting, Observability-Analysen, iterative Optimierung anhand echter Hardware-Daten
-
Simulation Model Authoring & Maintenance: MuJoCo- und Isaac-Sim-Modelle, die reales Verhalten unter Last und Kontakt abbilden; Parametrisierung von Kontaktmodellen, Kalibrierung von Aktuator-Modellen
-
Real-Time State Estimation: Implementierung und Tuning von EKF/UKF für Pose, Velocity und Kontaktzustände (Floating Base) im Echtzeit-Loop; Input für Controller und Loco-/Manipulations-Policies
-
Sim-to-Real Pipeline: Parameter-Estimation-Loops, datengetriebene Kalibrierung aus Hardware, Validierung via Motion Capture oder externe Referenzen – kontinuierlicher Feedback-Loop zwischen Hardware-Tests und Simulation
-
Failure Mode Ownership: Debugging von Fehlern aufgrund ungenauer Modelle – z. B. Instabilität durch falsche Dynamik, Drift/Bias in der Estimation oder fehlerhafte Kontakt-/Kraftmodelle
-
Cross-Team Interface: Bereitstellen von aktualisierten Pinocchio-Modellparametern für WBC- und State-Estimation-Engineers; Abstimmung von Trajektorien mit Locomotion- und RL/Control-Teams
Auf was können wir uns freuen
-
MSc oder PhD in Robotik, Maschinenbau, Elektrotechnik oder ähnlichem – mit starkem Fokus auf Dynamik, Estimation und Regelung
-
4+ Jahre Erfahrung mit State Estimation oder System Identification für Echtzeit-Roboter – auf echter Hardware, nicht nur Simulation
-
System Identification auf physischer Robotik-Hardware: Trajektorien-Design, Least-Squares oder Maximum-Likelihood Fitting, Identifikation von Aktuatoren und Transmissionen
-
State Estimation Implementierung: EKF oder UKF für Floating-Base Pose, Velocity und Kontaktzustände auf legged oder mobilen Plattformen
-
Tiefe Kenntnisse in Rigid Body Dynamics: Kontaktmodellierung, Aktuatorverhalten und wie Modellfehler zu Instabilitäten führen
-
Erfahrung in der Unterstützung von Control-Systemen (MPC, WBC) oder gelernten Policies (RL) auf echter Hardware – Verständnis, wie Modellqualität den Transfer beeinflusst
-
C++ für produktive Echtzeit-Systeme; Python für Analyse, Tooling und Kalibrierungs-Pipelines
Nice to have
-
Hands-on Erfahrung mit Humanoiden oder legged Robots – 4NE1 ist ein Full-Size Humanoid, bipedale Dynamik ist highly relevant
-
Differenzierbare Simulatoren für gradientenbasierte System Identification (z. B. Brax, DiffTaichi oder ähnlich)
-
Erfahrung mit Sim-to-Real Transfer: Domain Randomization, adaptive Kalibrierung, Residual Physics Models
-
Pinocchio für Rigid-Body-Modelle und Sensitivitätsanalysen
-
MuJoCo Model Authoring: MJCF Kontaktparameter, Aktuator-Modelle, Tendon-Dynamiken
-
Factor-Graph-basierte Estimation (GTSAM, iSAM2) für IMU + Kinematics Fusion
-
Publikationen oder Open-Source-Beiträge in legged Robot Dynamics, System Identification oder Sim-to-Real
Worauf du dich freuen kannst
Gestaltungsfreiheit und Agilität
Leistungsorientierte und eigenverantwortliche Arbeitskultur mit flachen Hierarchien sowie flexiblen Arbeitszeiten und 30 Tagen Erholungsurlaub.
Leidenschaft zu gewinnen
Ein leidenschaftliches und hochqualifiziertes Team aus internationalen Experten, die Roboterassistenten neu definieren wollen.
Attraktive Vergütung
Wettbewerbsfähiges Gehaltspaket plus spezielle Mitarbeiterrabatte.
One Team
Ob Sommerfest oder Firmen-Townhall-Meetings – Erfolge feiern wir gemeinsam.
Weiterentwicklung
Unterstützung bei deiner persönlichen und beruflichen Entwicklung.
Unsere Unternehmenswerte. Die Eckpfeiler unseres Erfolgs.
Wir sind ein Team. Wir streben danach, Großes zu erreichen, indem wir den Erfolg unserer Kollegen und Partner fördern.
Wir streben nach technologischem Fortschritt, um Menschen ihre wertvolle Zeit für angenehme Tätigkeiten zurückzugeben.
Wir sind bestrebt, die Welt der Robotik zu revolutionieren, indem wir die Grenzen der Technologie täglich verschieben.
Durch offene Kommunikation und Transparenz leben wir ein hohes Maß an Wertschätzung.
Wir geben unser Bestes immer zwei Schritte voraus zu sein. Dies erreichen wir durch Empowerment, Handlungsfreiheit und Eigenverantwortung.
Der Mensch steht im Mittelpunkt all unseren Handelns.
Unser Standort
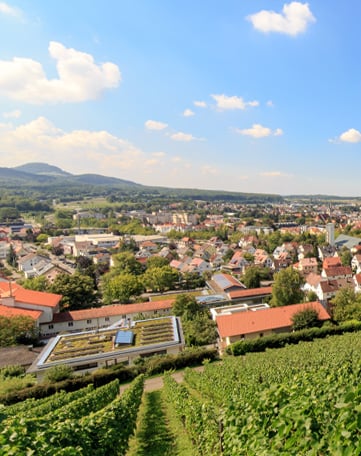
Unsere Headquarters in Metzingen und in Riederich sind das Herz unseres Unternehmens. Hier befinden sich nicht nur unsere Büros, sondern auch die Produktion, die Academy, die Logistik und die Tech Labs – alles vereint, um Ideen Wirklichkeit werden zu lassen. Riederich selbst ist ein kleiner, ruhiger Ort, nur einen Kilometer entfernt von Metzingen, einer Stadt mit ganz eigenem Charakter.
Metzingen ist weltweit als Outlet City bekannt und zieht Menschen aus aller Welt an. Hier kannst du exklusive Designerläden in einer entspannten, charmanten Umgebung genießen. Gleichzeitig bietet die Stadt Restaurants, Cafés und eine bodenständige schwäbische Gemütlichkeit – ideal, um nach der Arbeit zu entspannen.
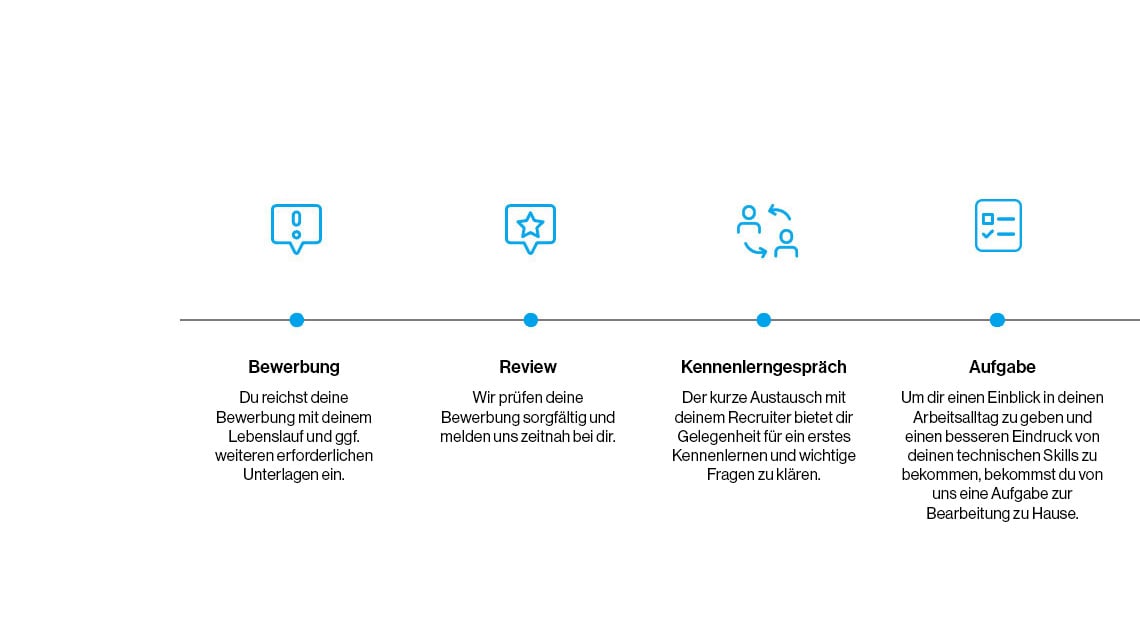
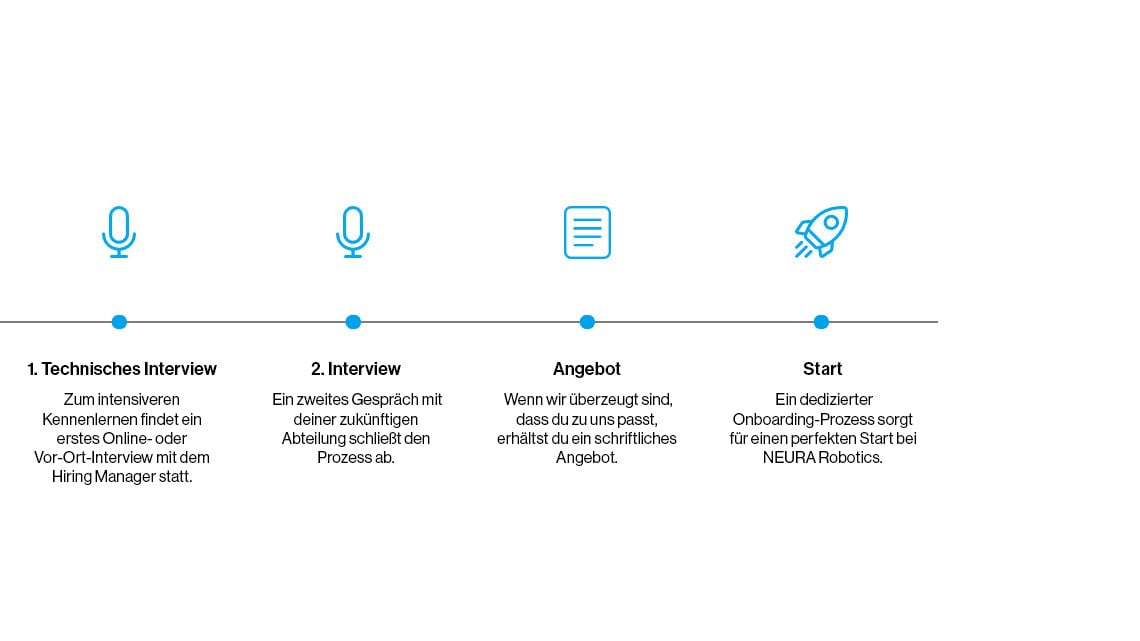
Bewerbungsprozess
Wir sorgen für einen transparenten und effizienten Ablauf und freuen uns darauf, dich während des Bewerbungsprozesses kennenzulernen.
Dein Blick in den Arbeitsalltag
Unsere Mission
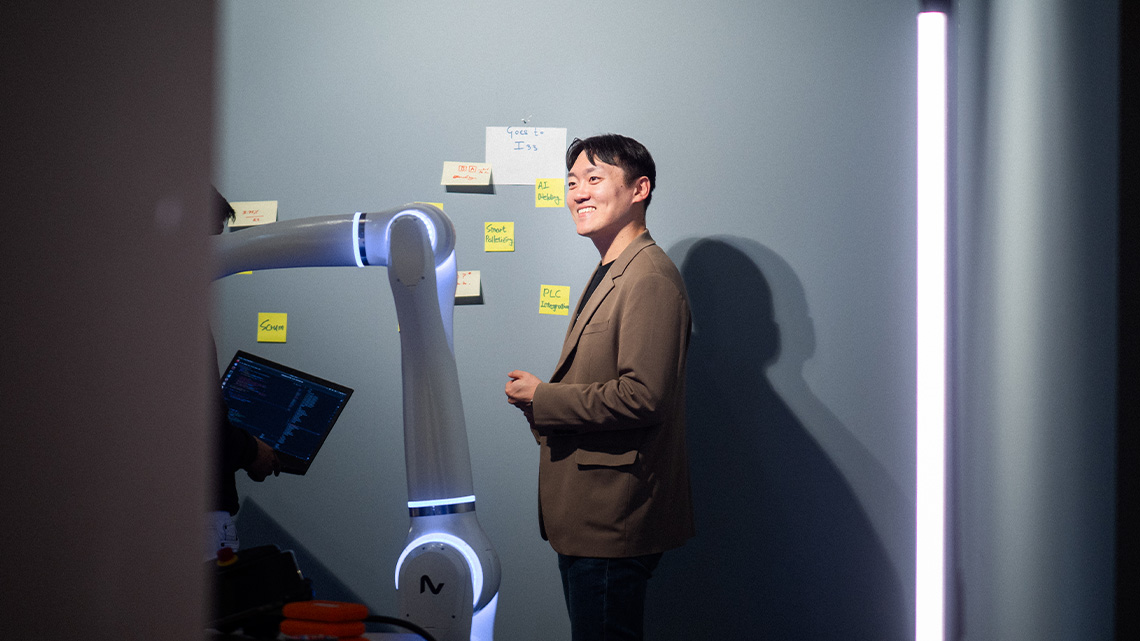
Unser Ziel war es, den weltweit ersten kognitiven Roboter zu entwickeln, der mit Menschen arbeiten, von ihnen lernen und sie so zielgerichtet unterstützen kann. Genau das haben wir erreicht. Aber es kommt noch viel mehr!
