Im Software Department gestaltest du Robotik-Lösungen, die die Zusammenarbeit von Mensch und Maschine neu definieren. Du arbeitest mit modernster Technologie und setzt Standards, die die Branche verändern. Dabei entwickelst du nicht nur unsere Lösungen mit, sondern setzt neue Trends und treibst Innovationen voran. In einem agilen und interdisziplinären Team arbeitest du an spannenden Projekten. Mit klaren Scrum-Prozessen wie Daily Stand-ups, Sprint-Planungen und Reviews bleibst du flexibel und effizient. Die enge Zusammenarbeit mit anderen Fachbereichen ermöglicht es dir, Softwarelösungen zu entwickeln, die nicht nur technisch, sondern auch praktisch überzeugen. Hier findest du eine Umgebung, in der Kreativität und technologische Exzellenz Hand in Hand gehen. Wenn du Ideen Realität werden lassen möchtest und Spaß daran hast, Technologien auf ein neues Level zu bringen, wartet im Software Development Team bei NEURA genau die richtige Herausforderung auf dich.
Locomotion & Whole-Body Control Engineer (Mensch)
Neura Robotics • Riederich
Gestalte die Zukunft der Mensch-Roboter-Kollaboration
-
Vollzeit
Riederich
Wir bauen unsere Legged‑Robotics‑Kompetenz auf NEURAs Humanoid‑Plattform (4NE1) und den Quadrupeden weiter aus. Diese Rolle deckt beide Kernschichten des Legged‑Control‑Stacks ab: Trajektorienoptimierung und MPC für kino‑dynamische Bewegungsgenerierung sowie QP‑basierte Instantaneous Whole‑Body Control, um diese Bewegungen mit 1 kHz auf echter Hardware auszuführen.
Der Fokus liegt auf kontaktreicher Dynamik, Echtzeit‑Optimierung und zuverlässiger Ausführung auf physischen Robotern. Du arbeitest eng mit State Estimation, Simulation, Low‑Level‑Control und Hardware‑Teams zusammen – ebenso mit den Applikationsteams, deren Aufgaben am Ende von robuster, vorhersagbarer Lokomotion und stabilem Whole‑Body‑Verhalten abhängen.
-
Whole‑Body‑Bewegungsgenerierung und ‑Regelung für Floating‑Base‑Legged‑Plattformen – Lokomotion, Balance, Kontaktübergänge und Loco‑Manipulation (gehen und gleichzeitig manipulieren).
-
Trajektorienoptimierung und Model‑Predictive‑Control‑Pipelines über Roboterzustand, Kontaktpläne, Bodenreaktionskräfte, zentroidalen Impuls und Gelenktrajectorien – mit reduzierten Lokomotionsmodellen wie LIPM, SRBD und zentroidaler Dynamik.
-
QP‑basierte Task‑Space‑Inverse‑Dynamik, um instantane Whole‑Body‑Control aus MPC‑ und Trajektorien‑Referenzen mit 1 kHz auf dem realen Roboter auszuführen.
-
Whole‑Body‑Modellierung der Plattform: Floating‑Base‑Rigid‑Body‑Dynamik aus URDF/MJCF, Gelenkkonfiguration, FK/IK, Jacobianen sowie Massen‑, Coriolis‑ und Gravitationsterme.
-
Constraint‑Formulierung über MPC‑ und QP‑Ebene hinweg – Kontakt‑, Reibungs‑, Drehmoment‑, Gelenk‑, kinematische und Stabilitäts‑Constraints – inklusive Task‑Hierarchie‑Design, passend zur Plattform.
-
Solver‑Performance‑Arbeit in beiden Ebenen: Warm‑Starting, numerische Konditionierung, Constraint‑Handling und Echtzeit‑Zuverlässigkeit bei 500 Hz bis 1 kHz.
-
Deployment, Tuning und Debugging von MPC‑, Trajektorienoptimierungs‑, IK‑ und Invers‑Dynamik‑Pipelines auf physischen Robotern – inklusive plattformspezifischer Kontaktmodell‑Kalibrierung und Validierung mit realen Roboterdaten.
-
High‑Performance‑C++ für Echtzeit‑Ausführung sowie Python‑Tooling für Analyse, Prototyping und Debugging.
-
MSc oder PhD in Robotik, Regelungstechnik, Maschinenbau, Elektrotechnik, Informatik oder einem verwandten Fach.
-
4+ Jahre Hands‑on‑Erfahrung in der Entwicklung von Trajektorienoptimierung, MPC für Lokomotion und/oder Whole‑Body‑Control auf physischen Robotern.
-
Sehr solide Grundlagen in Floating‑Base‑Rigid‑Body‑Dynamik und Kontaktmodellierung.
-
Sehr gute praktische Kenntnisse zu reduzierten Lokomotionsmodellen (LIPM, SRBD, zentroidale Dynamik oder Äquivalente) und deren Einsatz innerhalb von MPC.
-
Starker Background in Optimal Control, beschränkter numerischer Optimierung und Model‑Predictive‑Control für Legged Robots.
-
Hands‑on‑Erfahrung mit Whole‑Body‑QP‑/TSID‑Frameworks auf echten Roboterdaten – inklusive QP‑/DDP‑Solver‑Interna.
-
Erfahrung im Deployment von Echtzeit‑Control‑, MPC‑ und WBC‑Pipelines mit 500 Hz bis 1 kHz auf Hardware.
-
Sehr gutes C++ für Echtzeit‑Robotik‑Software; Python für Analyse, Tooling, Prototyping und Debugging.
-
Praxisnahes Verständnis, wie sich Kontaktdynamik, Aktuator‑Limits, Latenz, State‑Estimation‑Fehler, Solver‑Failure‑Modes und Modellabweichungen auf realer Hardware verhalten.
-
Kollaborativer Arbeitsstil: gemeinsames Design, konstruktive Code‑Reviews, proaktive Kommunikation und zuverlässige Abstimmung über Control‑, Estimation‑, Simulation‑, Low‑Level‑Control‑ und Hardware‑Disziplinen hinweg. Starkes Teamwork ist für diese Rolle essenziell.
Nice to have
-
Hands‑on‑Erfahrung mit Humanoiden, Quadrupeden oder anderen hoch‑DOF‑Legged‑Robotern.
-
Vertrautheit mit Pinocchio, MuJoCo, Crocoddyl, IPOPT, TSID, OCS2 oder ähnlichen Open‑Source‑Tools.
-
Hierarchische QPs, gewichtete QPs, Task‑Priorisierung, Kontaktkraft‑Optimierung oder Operational‑Space‑Control.
-
Kontaktplanung, Gait‑Optimierung, Balance‑Recovery; CPG‑basierte oder hybride CPG/MPC‑Controller.
-
Multi‑Contact‑WBC: Fußkontakte, bimanuelles Greifen oder Base‑Arm‑Koordination.
-
Kontaktkonsistente Dynamik und Impact‑bewusste Übergänge in der Regelung.
-
Erfahrung mit drehmomentgeregelten Robotern und hochbandbreitiger elektrischer Aktuatorik.
-
Publikationen auf RSS, ICRA, IROS oder CoRL im Bereich Legged Locomotion oder Whole‑Body‑Control.
Worauf du dich freuen kannst
Gestaltungsfreiheit und Agilität
Leistungsorientierte und eigenverantwortliche Arbeitskultur mit flachen Hierarchien sowie flexiblen Arbeitszeiten und 30 Tagen Erholungsurlaub.
Leidenschaft zu gewinnen
Ein leidenschaftliches und hochqualifiziertes Team aus internationalen Experten, die Roboterassistenten neu definieren wollen.
Attraktive Vergütung
Wettbewerbsfähiges Gehaltspaket plus spezielle Mitarbeiterrabatte.
One Team
Ob Sommerfest oder Firmen-Townhall-Meetings – Erfolge feiern wir gemeinsam.
Weiterentwicklung
Unterstützung bei deiner persönlichen und beruflichen Entwicklung.
Unsere Unternehmenswerte. Die Eckpfeiler unseres Erfolgs.
Wir sind ein Team. Wir streben danach, Großes zu erreichen, indem wir den Erfolg unserer Kollegen und Partner fördern.
Wir streben nach technologischem Fortschritt, um Menschen ihre wertvolle Zeit für angenehme Tätigkeiten zurückzugeben.
Wir sind bestrebt, die Welt der Robotik zu revolutionieren, indem wir die Grenzen der Technologie täglich verschieben.
Durch offene Kommunikation und Transparenz leben wir ein hohes Maß an Wertschätzung.
Wir geben unser Bestes immer zwei Schritte voraus zu sein. Dies erreichen wir durch Empowerment, Handlungsfreiheit und Eigenverantwortung.
Der Mensch steht im Mittelpunkt all unseren Handelns.
Unser Standort
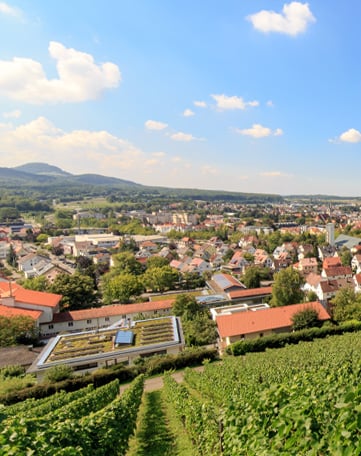
Unsere Headquarters in Metzingen und in Riederich sind das Herz unseres Unternehmens. Hier befinden sich nicht nur unsere Büros, sondern auch die Produktion, die Academy, die Logistik und die Tech Labs – alles vereint, um Ideen Wirklichkeit werden zu lassen. Riederich selbst ist ein kleiner, ruhiger Ort, nur einen Kilometer entfernt von Metzingen, einer Stadt mit ganz eigenem Charakter.
Metzingen ist weltweit als Outlet City bekannt und zieht Menschen aus aller Welt an. Hier kannst du exklusive Designerläden in einer entspannten, charmanten Umgebung genießen. Gleichzeitig bietet die Stadt Restaurants, Cafés und eine bodenständige schwäbische Gemütlichkeit – ideal, um nach der Arbeit zu entspannen.
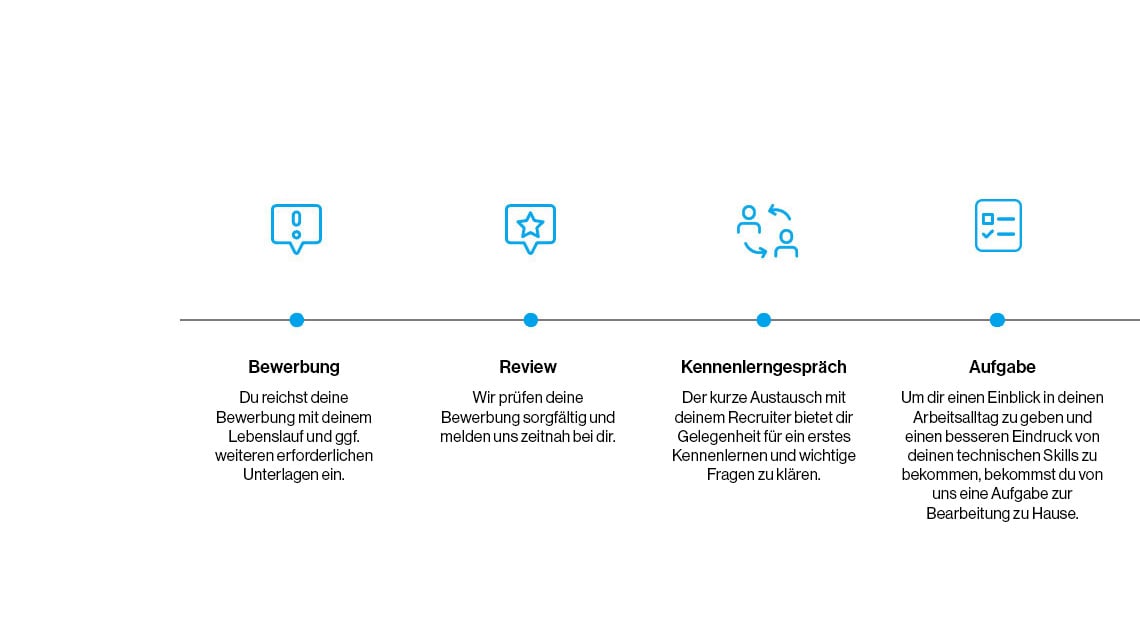
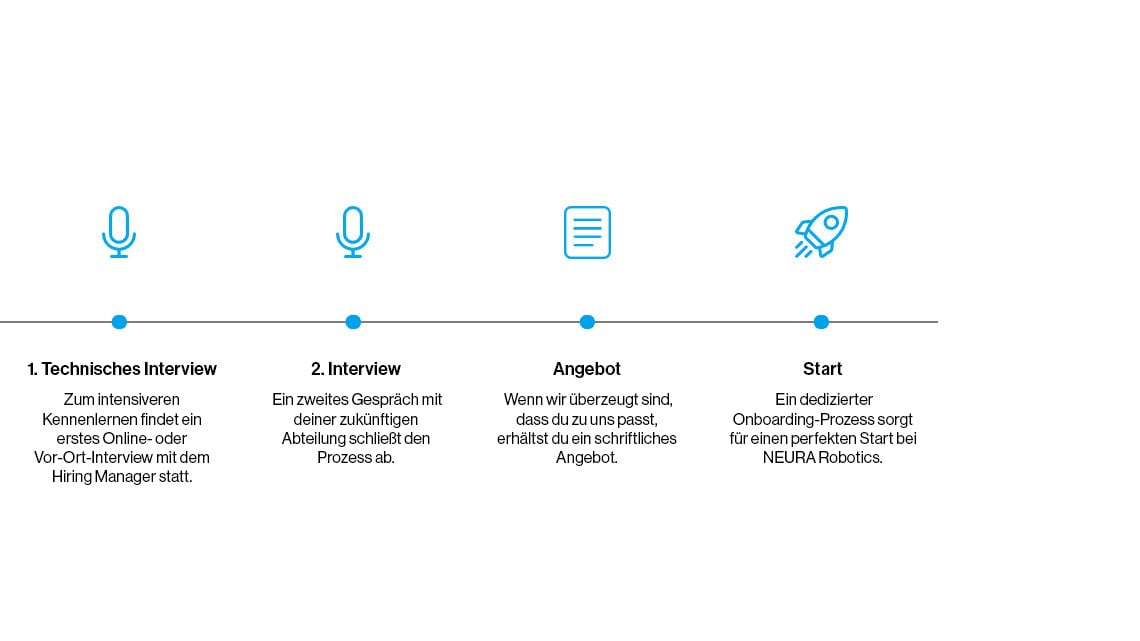
Bewerbungsprozess
Wir sorgen für einen transparenten und effizienten Ablauf und freuen uns darauf, dich während des Bewerbungsprozesses kennenzulernen.
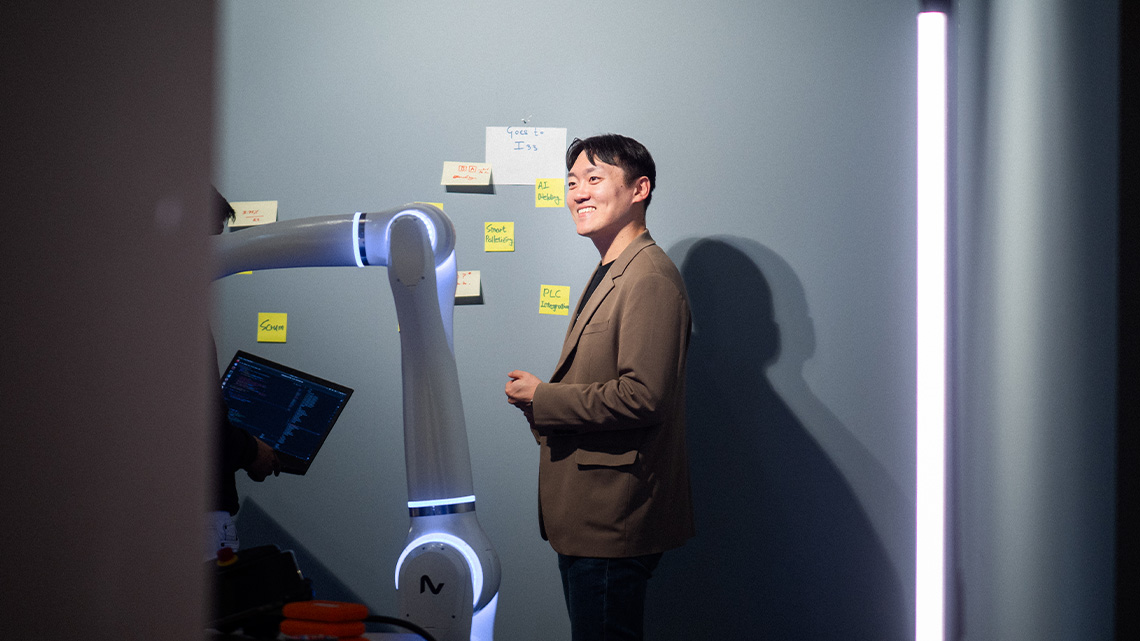
Dein Blick in den Arbeitsalltag
Unsere Mission
Unser Ziel war es, den weltweit ersten kognitiven Roboter zu entwickeln, der mit Menschen arbeiten, von ihnen lernen und sie so zielgerichtet unterstützen kann. Genau das haben wir erreicht. Aber es kommt noch viel mehr!
