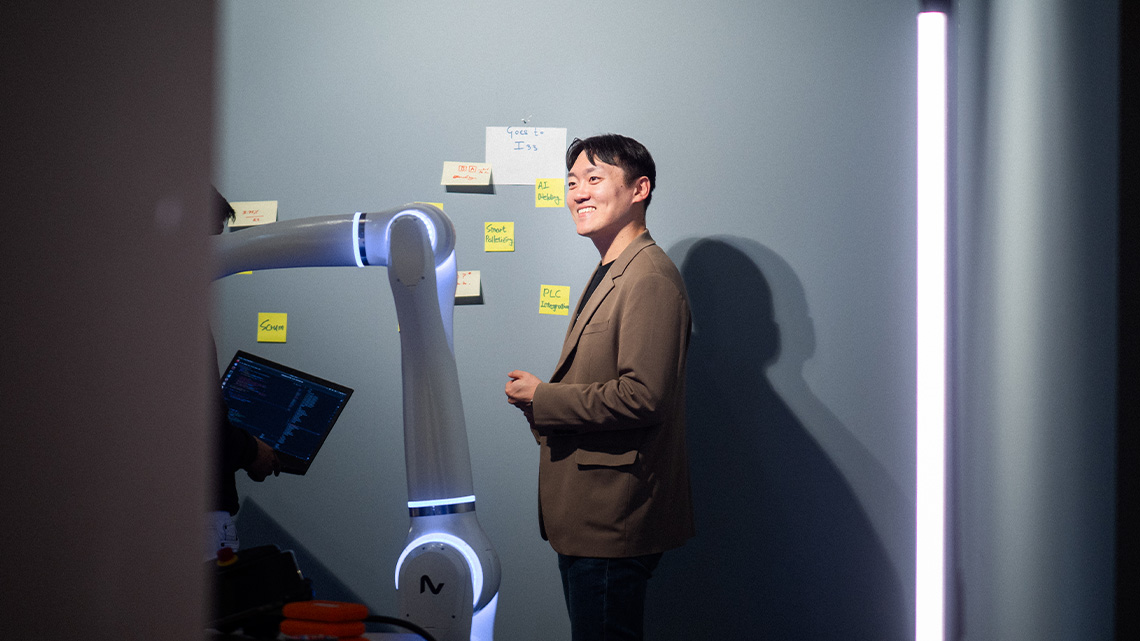
Im Software Department gestaltest du Robotik-Lösungen, die die Zusammenarbeit von Mensch und Maschine neu definieren. Du arbeitest mit modernster Technologie und setzt Standards, die die Branche verändern. Dabei entwickelst du nicht nur unsere Lösungen mit, sondern setzt neue Trends und treibst Innovationen voran. In einem agilen und interdisziplinären Team arbeitest du an spannenden Projekten. Mit klaren Scrum-Prozessen wie Daily Stand-ups, Sprint-Planungen und Reviews bleibst du flexibel und effizient. Die enge Zusammenarbeit mit anderen Fachbereichen ermöglicht es dir, Softwarelösungen zu entwickeln, die nicht nur technisch, sondern auch praktisch überzeugen. Hier findest du eine Umgebung, in der Kreativität und technologische Exzellenz Hand in Hand gehen. Wenn du Ideen Realität werden lassen möchtest und Spaß daran hast, Technologien auf ein neues Level zu bringen, wartet im Software Development Team bei NEURA genau die richtige Herausforderung auf dich.
Robot Platform Engineer (Mensch)
Neura Robotics • Bielefeld
Gestalte die Zukunft der Mensch-Roboter-Kollaboration
-
Vollzeit
Bielefeld
Deine Mission & Challenges
-
Robot Abstraction Integration: Du arbeitest im Code der Robot-Abstraction-Layer und implementierst die Abstraktionsschicht, die die Hardware-Fähigkeiten deiner Plattform (Gelenke, Gliedmaßen, Endeffektoren, Sensoren) auf die gemeinsame Plattform-API mapped. Vom Konzept her ähnlich wie ein ros2_control Hardware-Interface, eine OROCOS RTT-Komponente oder ein Vendor-SDK-Adapter – nur deutlich vertikaler integriert.
-
Middleware Wiring für deine Plattform: Typischerweise arbeitest du mit ROS 2 Launch Graph + ros2_control YAML + DDS QoS auf Plattformen mit Standard-Middleware; mit OROCOS RTT Pipelines auf Plattformen mit Hard-RT-Control-Loops, die über die ROS 2 Callback-Timings hinausgehen; oder mit Apex.OS auf SIL/PLd-zertifizierten Setups (Industrial MM). Dazu kommen Sensor-Topic-Verdrahtung und ObsAssembler-Integration – unabhängig von der Middleware. Du arbeitest eng mit dem Robotics Middleware Engineer an der übergreifenden Architektur.
-
Operational State Machine: BOOT → HOMING → OPERATIONAL → FAULT → E-STOP → RECOVERY für deine Plattform, inkl. aller Transition Guards, Entry/Exit-Actions und Timeout-Handling.
-
Mode Switching: Auswahl aktiver Controller, Absicherung von Mode-Wechseln, sichere Mode-Ein-/-Austritte sowie ein Gravity-Compensation-Only-Modus.
-
Power-On/Off-Sequenzen: Boot-Reihenfolge, Aktivieren/Deaktivieren der Drives in der richtigen Reihenfolge, Orchestrierung des Homing-Prozesses und kontrolliertes Shutdown.
-
Watchdog & Fault Management: Klassifizierung von Fehlern (recoverable vs. sicherheitskritisch), Auswahl von Recovery-Maßnahmen und Eskalation bis zum E-Stop.
-
Robot-Level Health Monitoring: Aggregation von Diagnosen, Joint-Zuständen, Temperaturen, Grenzwertnähe und Kommunikationslatenzen.
-
gRPC Server Implementation: Mode-Commands, State-Abfragen, Fault-Acknowledgement sowie Streaming von Joint States, Betriebszuständen und Diagnosen.
-
Proto Message Co-Ownership: Gemeinsame Verantwortung für die Robot-Control-API (Protobuf) mit dem Platform Architect und dem Robot Client SDK Engineer.
-
Platform Integration Test Suite: End-to-End CI-Testabdeckung in Simulation (MuJoCo / Isaac Sim) und auf echter Hardware.
Auf was können wir uns freuen
-
Starkes C++ — moderne Features (C++17 oder neuer), Realtime-sichere Patterns und sauberes Memory-Handling.
-
State Machine Design Erfahrung für komplexe Robotik-Systeme: klare State-Trennung, Transition Guards, Fault Handling. Erfahrung mit hierarchischen State Machines (Boost.SML, sc::statechart, BehaviorTree.CPP oder vergleichbar).
-
gRPC und Protobuf: Implementierung von API-Servern, Streaming RPCs und backward-kompatible Weiterentwicklung von Protos.
-
Erfahrung mit Robot-Abstraction-Layern aus der Praxis — über einen der folgenden Wege (kein Framework ist ein Muss): ros2_control Hardware-Interfaces (Jazzy oder Humble); MoveIt2 Hardware-Anbindung; OROCOS RTT für Hard-RT Pipelines; Apex.OS auf realer Plattform; Vendor SDKs wie Franka, UR, KUKA, ABB etc.; oder eigene interne Abstraktionslayer aus früheren Projekten.
-
Erfahrung, eine echte Roboterplattform End-to-End zum Laufen zu bringen — nicht nur Simulation. Gutes Gefühl für Hardware-Integration: Timing-Annahmen, Sensor-Kalibrierung, Fault-Szenarien.
Nice to Have
-
Hands-on mit mehr als einem der oben genannten Abstraction-Ansätze — Multi-Stack-Erfahrung beschleunigt dein Onboarding.
-
ROS 2 (Jazzy oder Humble) in der Praxis — aktuell der häufigste Middleware-Stack bei NEURA.
-
OROCOS RTT Erfahrung, wenn Hard-RT-Anforderungen es notwendig machen.
-
Apex.OS Kenntnisse für die SIL-zertifizierte Industrial-MM-Konfiguration.
-
Cluster-spezifische Tiefe:
-
Mobile Manipulator: Nav2 oder vergleichbarer AMR-Stack, Docking-Zyklen, optional PROFINET
-
Legged: Floating-Base State Estimation, Gait Controller Integration, Fall Detection
-
Cobot: ISO 10218 / ISO/TS 15066
-
-
Erfahrung mit mehreren Robotik-Plattformen (State-Machine-Logik für zwei oder mehr Systeme umgesetzt).
-
FTA oder FMEA für State-Machine-Design in der Robotik.
-
gRPC-Gateway oder REST/gRPC Bridging für kundennahe APIs.
* Hinweis zur internen Stack-Erfahrung: Direkte Erfahrung mit NEURAs interner RAL ist kein Muss. Der Einstieg erfolgt über den Code – nicht über Vorwissen. Wenn du vergleichbare Erfahrung mitbringst, findest du dich dank der bestehenden Patterns schnell zurecht, egal aus welcher Middleware-Welt du kommst.
Worauf du dich freuen kannst
Gestaltungsfreiheit und Agilität
Leistungsorientierte und eigenverantwortliche Arbeitskultur mit flachen Hierarchien sowie flexiblen Arbeitszeiten und 30 Tagen Erholungsurlaub.
Leidenschaft zu gewinnen
Ein leidenschaftliches und hochqualifiziertes Team aus internationalen Experten, die Roboterassistenten neu definieren wollen.
Attraktive Vergütung
Wettbewerbsfähiges Gehaltspaket plus spezielle Mitarbeiterrabatte.
One Team
Ob Sommerfest oder Firmen-Townhall-Meetings – Erfolge feiern wir gemeinsam.
Weiterentwicklung
Unterstützung bei deiner persönlichen und beruflichen Entwicklung.
Unsere Unternehmenswerte. Die Eckpfeiler unseres Erfolgs.
Wir sind ein Team. Wir streben danach, Großes zu erreichen, indem wir den Erfolg unserer Kollegen und Partner fördern.
Wir streben nach technologischem Fortschritt, um Menschen ihre wertvolle Zeit für angenehme Tätigkeiten zurückzugeben.
Wir sind bestrebt, die Welt der Robotik zu revolutionieren, indem wir die Grenzen der Technologie täglich verschieben.
Durch offene Kommunikation und Transparenz leben wir ein hohes Maß an Wertschätzung.
Wir geben unser Bestes immer zwei Schritte voraus zu sein. Dies erreichen wir durch Empowerment, Handlungsfreiheit und Eigenverantwortung.
Der Mensch steht im Mittelpunkt all unseren Handelns.
Unser Standort

In Bielefeld sitzt eines unserer spezialisierten Entwicklerteams. Der Standort bietet eine kreative und fokussierte Arbeitsatmosphäre, die perfekt für technologische und produktive Zusammenarbeit ist.
Bielefeld selbst ist ein lebendiger Ort, der Tradition und Moderne verbindet. Mit dem Teutoburger Wald direkt vor der Tür bietet die Region großartige Möglichkeiten, die Natur zu genießen – ob beim Wandern, Radfahren oder einfach zum Abschalten. Gleichzeitig lädt die Innenstadt mit ihren Cafés, Restaurants und kulturellen Angeboten zum Verweilen ein.
Unser Büro ist nicht nur ein Arbeitsplatz, sondern ein Ort, an dem Ideen wachsen und in einem dynamischen Team umgesetzt werden. Die zentrale Lage von Bielefeld in der Region Ostwestfalen-Lippe sorgt zudem für eine starke Anbindung an die Technologie- und Innovationslandschaft der Umgebung.
Bielefeld ist der ideale Standort für alle, die in einem hochqualifizierten Team arbeiten möchten und gleichzeitig eine Stadt schätzen, die berufliche Möglichkeiten und Lebensqualität in perfekter Balance bietet.
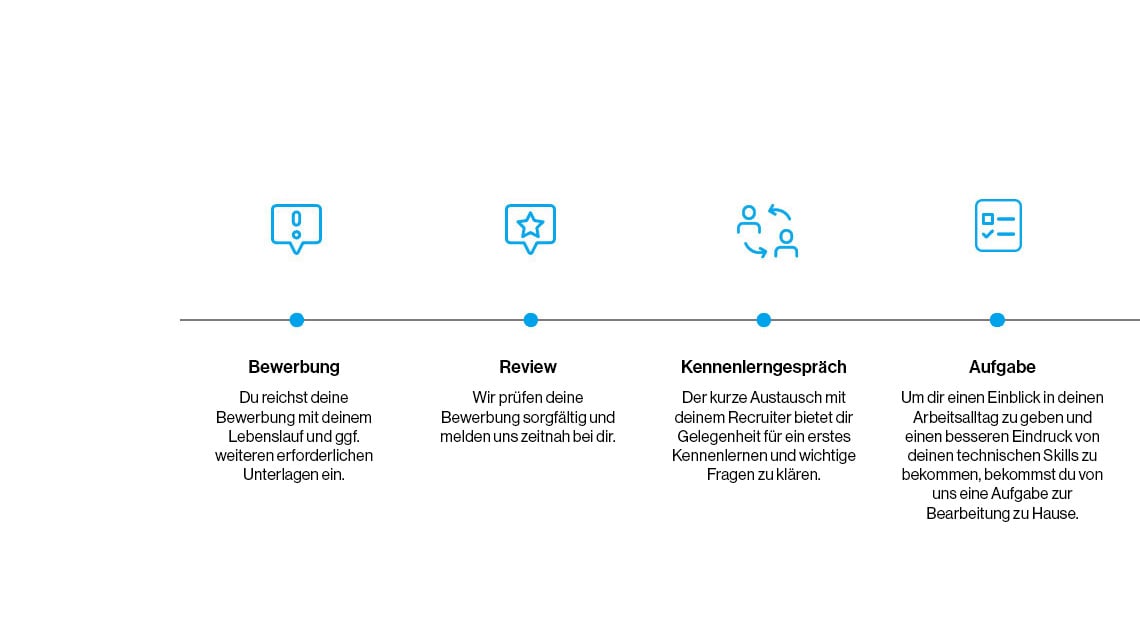
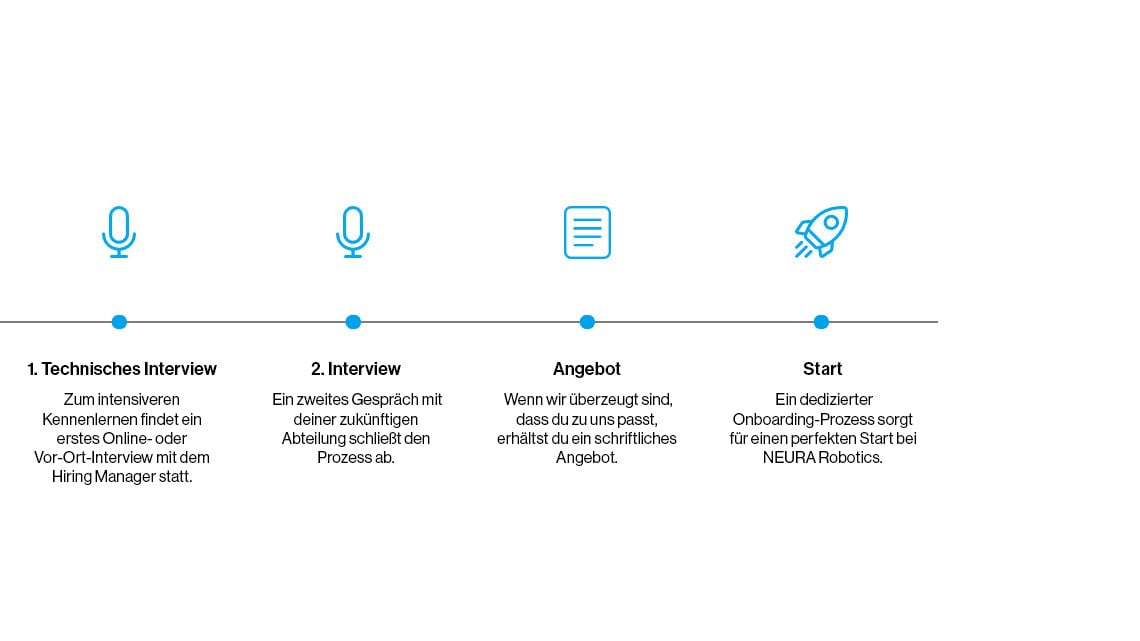
Bewerbungsprozess
Wir sorgen für einen transparenten und effizienten Ablauf und freuen uns darauf, dich während des Bewerbungsprozesses kennenzulernen.
Dein Blick in den Arbeitsalltag
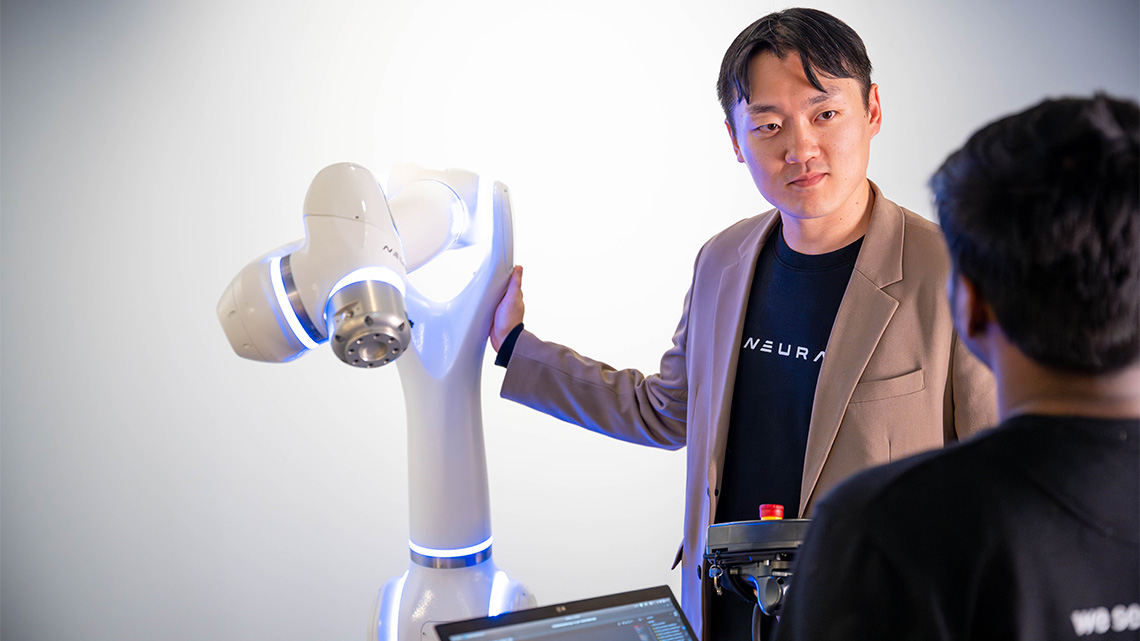
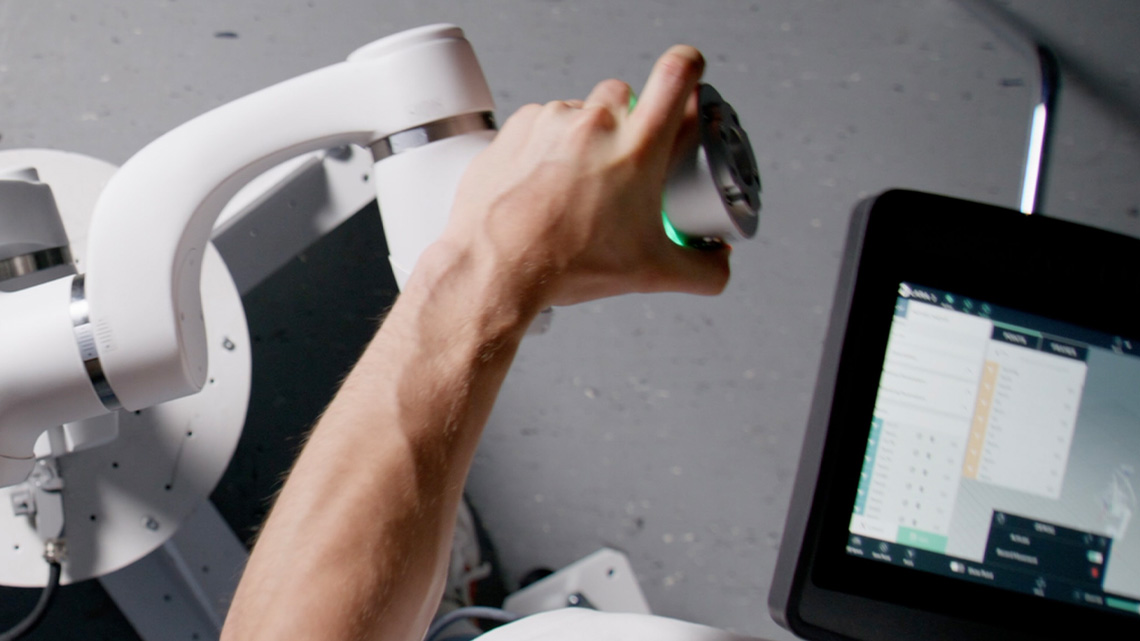
Unsere Mission
Unser Ziel war es, den weltweit ersten kognitiven Roboter zu entwickeln, der mit Menschen arbeiten, von ihnen lernen und sie so zielgerichtet unterstützen kann. Genau das haben wir erreicht. Aber es kommt noch viel mehr!
