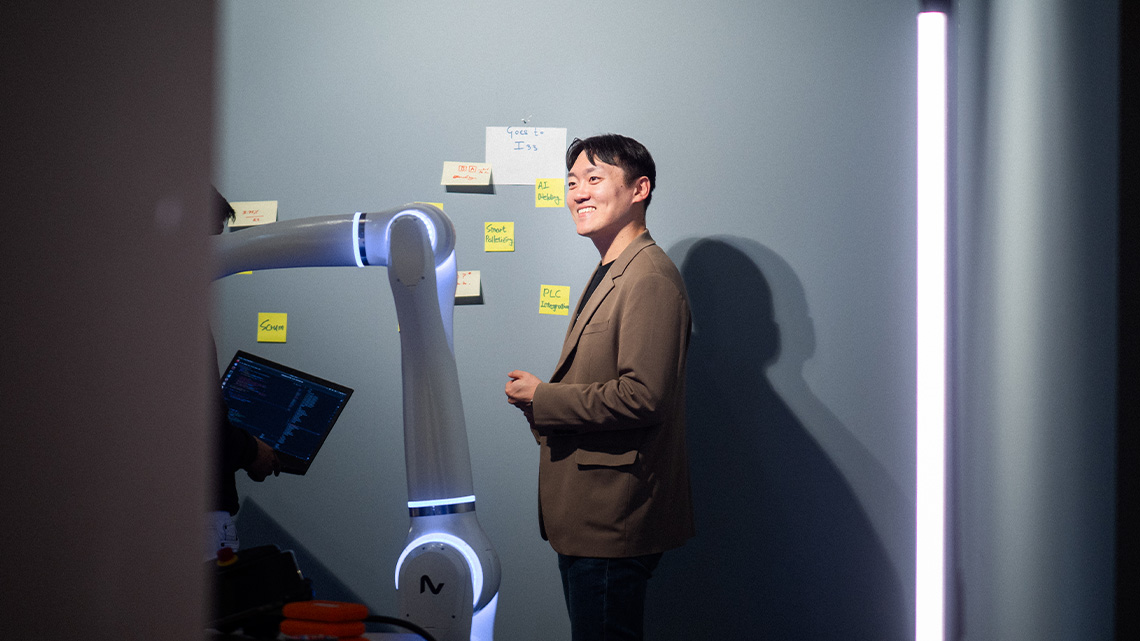
Im Software Department gestaltest du Robotik-Lösungen, die die Zusammenarbeit von Mensch und Maschine neu definieren. Du arbeitest mit modernster Technologie und setzt Standards, die die Branche verändern. Dabei entwickelst du nicht nur unsere Lösungen mit, sondern setzt neue Trends und treibst Innovationen voran. In einem agilen und interdisziplinären Team arbeitest du an spannenden Projekten. Mit klaren Scrum-Prozessen wie Daily Stand-ups, Sprint-Planungen und Reviews bleibst du flexibel und effizient. Die enge Zusammenarbeit mit anderen Fachbereichen ermöglicht es dir, Softwarelösungen zu entwickeln, die nicht nur technisch, sondern auch praktisch überzeugen. Hier findest du eine Umgebung, in der Kreativität und technologische Exzellenz Hand in Hand gehen. Wenn du Ideen Realität werden lassen möchtest und Spaß daran hast, Technologien auf ein neues Level zu bringen, wartet im Software Development Team bei NEURA genau die richtige Herausforderung auf dich.
Locomotion & Whole-Body Control Engineer - Humanoid (Mensch)
Neura Robotics • Zürich
Gestalte die Zukunft der Mensch-Roboter-Kollaboration
-
Vollzeit
Zürich
Wir entwickeln die Control Intelligence, die es unserem humanoiden Roboter 4NE1 ermöglicht, sich zu bewegen, das Gleichgewicht zu halten, Objekte zu manipulieren und sicher in komplexen realen Umgebungen zu interagieren. Dafür suchen wir eine*n Locomotion & Whole-Body Control Engineer für unser Humanoid Controls Team in Zürich, um die Kernalgorithmen zu entwickeln, die dynamische Fortbewegung und ganzheitliches Bewegungsverhalten auf dem physischen Roboter ermöglichen.
Diese Rolle umfasst zentrale Ebenen des humanoiden Control Stacks – von Trajectory Optimization und Model Predictive Control (MPC) für die Bewegungsgenerierung bis hin zu Whole-Body Control (WBC), um diese Bewegungen zuverlässig und mit hohen Regelungsfrequenzen auf realer Hardware auszuführen.
Du arbeitest an kontaktreichen humanoiden Dynamiken, Echtzeitoptimierung und robuster Control-Implementierung auf Hardware. Dabei arbeitest du eng mit Teams aus State Estimation, Simulation, Low-Level Controls, Hardware und AI zusammen, um stabiles und adaptives humanoides Verhalten für praktische Anwendungen zu ermöglichen.
Your mission & challenges-
Du entwickelst Algorithmen für Whole-Body Motion Generation und Control für den humanoiden Roboter 4NE1, einschließlich Fortbewegung, Balance, Kontaktübergängen und Loco-Manipulation-Aufgaben.
-
Du konzipierst und implementierst Pipelines für Trajectory Optimization und MPC zur humanoiden Bewegungsgenerierung unter Berücksichtigung von Roboterzustand, Kontaktplänen, Bodenreaktionskräften, Schwerpunktimpuls und Gelenktrajektorien.
-
Du entwickelst und pflegst QP-basierte Whole-Body-Control-Frameworks sowie Task-Space-Inverse-Dynamics-Ansätze, um geplante Bewegungen auf dem physischen Roboter mit Frequenzen von bis zu 1 kHz auszuführen.
-
Du entwickelst und verbesserst dynamische Modelle des humanoiden Systems, einschließlich Floating-Base-Rigid-Body-Dynamics, Vorwärts- und Inverskinematik, Jacobi-Matrizen und Full-Body-Dynamics-Berechnungen.
-
Du formulierst und implementierst kinematische, dynamische, kontaktbezogene, reibungsbezogene, drehmomentbezogene, stabilitätsbezogene und gelenkbegrenzende Constraints über Planungs- und Control-Layer hinweg.
-
Du verbesserst Solver-Performance, numerische Robustheit und Echtzeit-Zuverlässigkeit von Optimierungspipelines, die auf Hardware eingesetzt werden.
-
Du implementierst, tunest und validierst Locomotion- und Whole-Body-Control-Algorithmen auf physischen humanoiden Robotern, einschließlich Debugging von hardware-spezifischen Effekten, Kontaktmodellen und Control-Performance.
-
Du entwickelst performante C++-Software für Echtzeit-Control-Systeme und baust Python-basierte Tools für Analyse, Tests und Prototyping.
-
Du arbeitest eng mit Engineers aus Controls, Hardware, Simulation, Perception, AI und Systems Engineering zusammen, um integrierte humanoide Fähigkeiten umzusetzen.
-
Abgeschlossenes Masterstudium oder Promotion in Robotik, Regelungstechnik, Maschinenbau, Elektrotechnik, Informatik oder einem verwandten Bereich.
-
Mehr als 4 Jahre praktische Erfahrung in der Entwicklung von Locomotion, MPC, Trajectory Optimization und/oder Whole-Body Control für physische Robotersysteme.
-
Sehr gute Grundlagen in Floating-Base-Articulated-Rigid-Body-Dynamics und Kontaktmodellierung.
-
Tiefes Verständnis von Centroidal Dynamics, SRBD, LIPM oder verwandten reduzierten Modellen, die in der humanoiden Fortbewegung eingesetzt werden.
-
Starker Hintergrund in Optimal Control, constrained Optimization und Model Predictive Control.
-
Erfahrung in der Entwicklung und Implementierung von Whole-Body-Control-Frameworks wie TSID, Inverse Dynamics oder hierarchischen QP-Controllern auf realer Roboterhardware.
-
Praktische Erfahrung mit Echtzeit-Control-Systemen, die mit 500 Hz bis 1 kHz betrieben werden.
-
Sehr gute C++-Kenntnisse und gute Python-Kenntnisse für Tooling, Diagnostik und Prototyping.
-
Praktisches Verständnis realer Herausforderungen in der Roboterregelung, einschließlich Aktuatorgrenzen, Unsicherheiten in der Zustandsschätzung, Kommunikationslatenz, Kontaktunsicherheit und Modellabweichungen.
-
Starke Kommunikations- und Teamfähigkeit sowie die Fähigkeit, effektiv in interdisziplinären Robotikteams zu arbeiten.
-
Direkte Erfahrung mit humanoiden Robotern oder anderen Floating-Base-Robotiksystemen mit vielen Freiheitsgraden.
-
Erfahrung mit Pinocchio, MuJoCo, Crocoddyl, OCS2, TSID, IPOPT, CasADi oder vergleichbaren Robotik- und Optimierungsframeworks.
-
Erfahrung mit hierarchischen QP-Ansätzen, Operational Space Control, Task Prioritization und Contact Force Optimization.
-
Erfahrung mit dynamischem Gehen, Balance Recovery, Push Recovery und Multi-Contact-Locomotion.
-
Erfahrung mit manipulation-aware Locomotion und Whole-Body-Koordination von Armen, Torso und Unterkörper.
-
Erfahrung mit drehmomentgeregelten Robotern und hochdynamischen elektrischen Aktuatoren.
-
Veröffentlichungen auf RSS, ICRA, IROS oder CoRL im Bereich Locomotion, Whole-Body Control, Optimierung oder humanoide Robotik.
Worauf du dich freuen kannst
Gestaltungsfreiheit und Agilität
Leistungsorientierte und eigenverantwortliche Arbeitskultur mit flachen Hierarchien sowie flexiblen Arbeitszeiten und 25 Tagen Erholungsurlaub.
Leidenschaft zu gewinnen
Ein leidenschaftliches und hochqualifiziertes Team aus internationalen Experten, die Roboterassistenten neu definieren wollen.
Attraktive Vergütung
Wettbewerbsfähiges Gehaltspaket plus spezielle Mitarbeiterrabatte.
One Team
Ob Sommerfest oder Firmen-Townhall-Meetings – Erfolge feiern wir gemeinsam.
Weiterentwicklung
Unterstützung bei deiner persönlichen und beruflichen Entwicklung.
Unsere Unternehmenswerte. Die Eckpfeiler unseres Erfolgs.
Wir sind ein Team. Wir streben danach, Großes zu erreichen, indem wir den Erfolg unserer Kollegen und Partner fördern.
Wir streben nach technologischem Fortschritt, um Menschen ihre wertvolle Zeit für angenehme Tätigkeiten zurückzugeben.
Wir sind bestrebt, die Welt der Robotik zu revolutionieren, indem wir die Grenzen der Technologie täglich verschieben.
Durch offene Kommunikation und Transparenz leben wir ein hohes Maß an Wertschätzung.
Wir geben unser Bestes immer zwei Schritte voraus zu sein. Dies erreichen wir durch Empowerment, Handlungsfreiheit und Eigenverantwortung.
Der Mensch steht im Mittelpunkt all unseren Handelns.
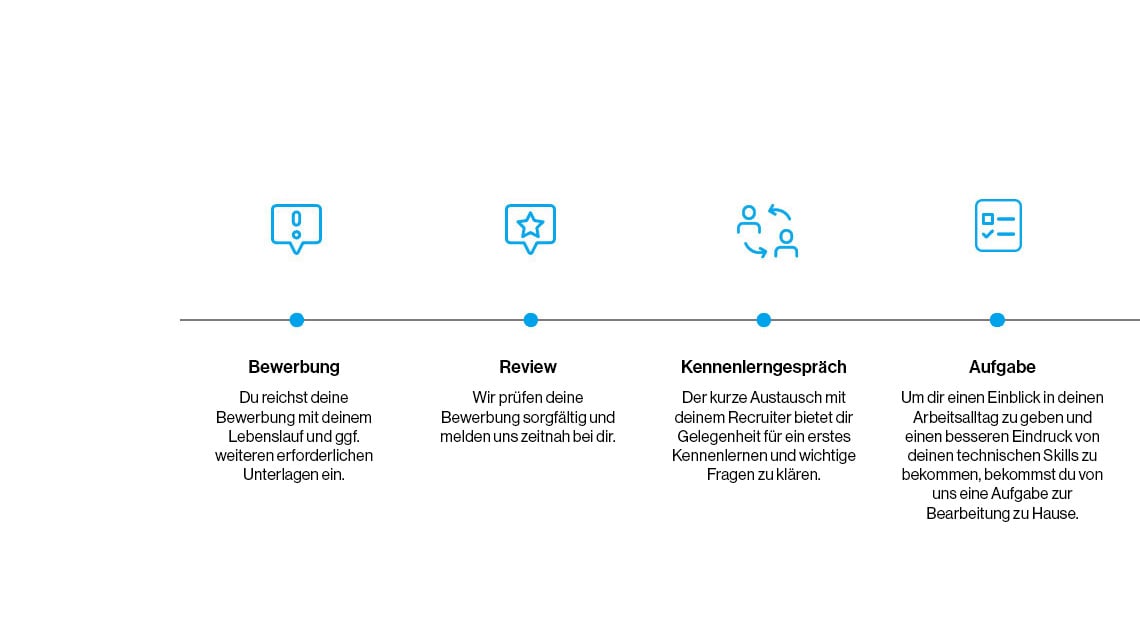
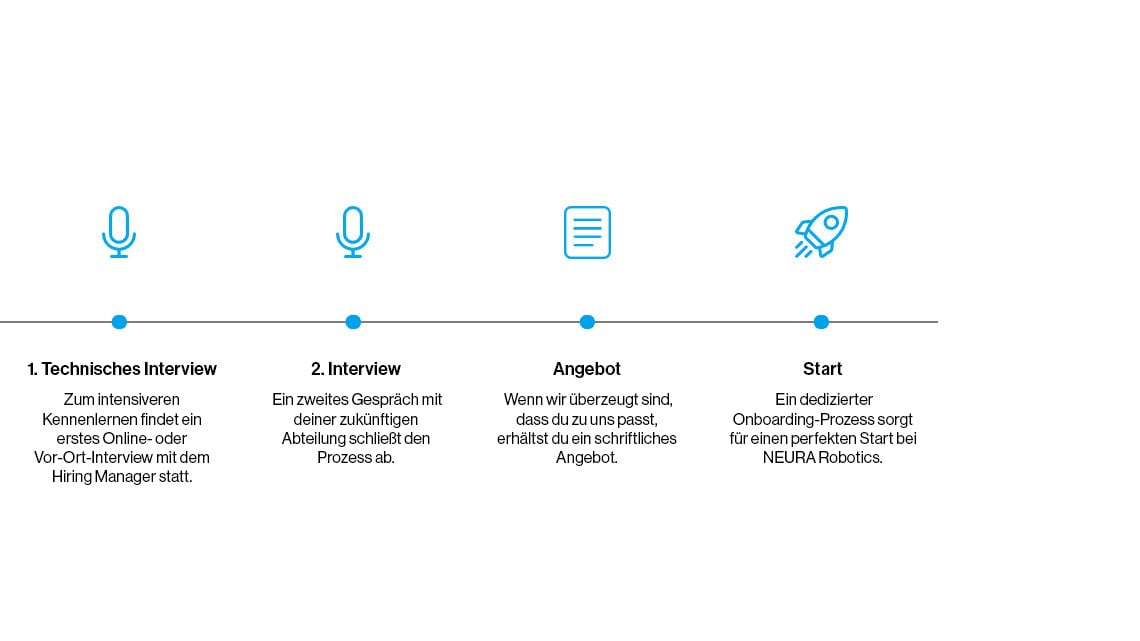
Bewerbungsprozess
Wir sorgen für einen transparenten und effizienten Ablauf und freuen uns darauf, dich während des Bewerbungsprozesses kennenzulernen.
Dein Blick in den Arbeitsalltag
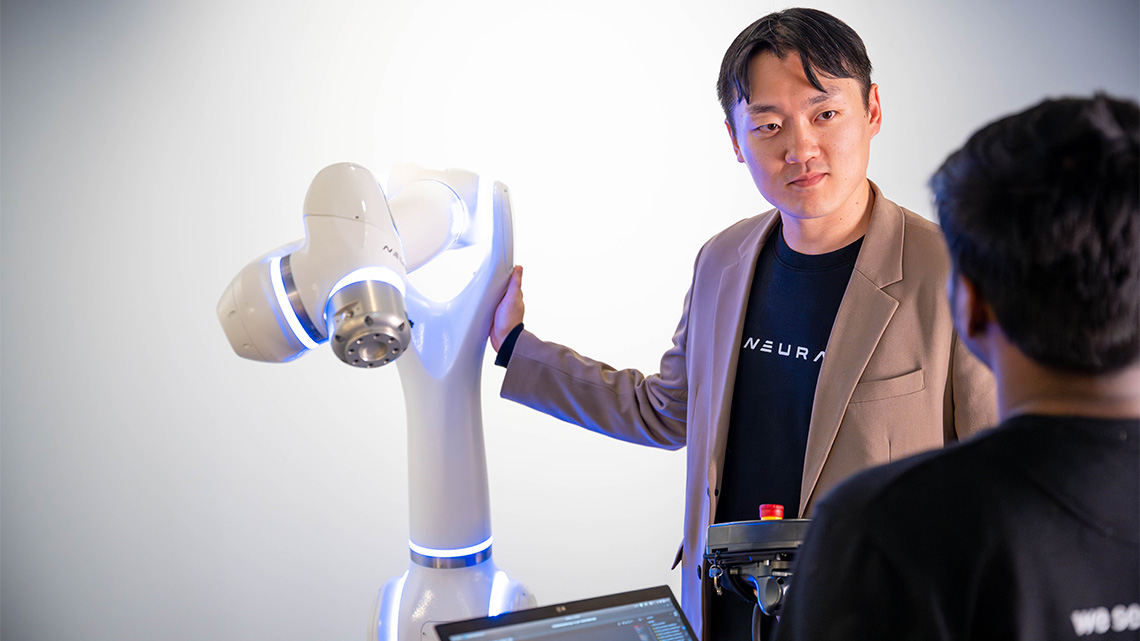
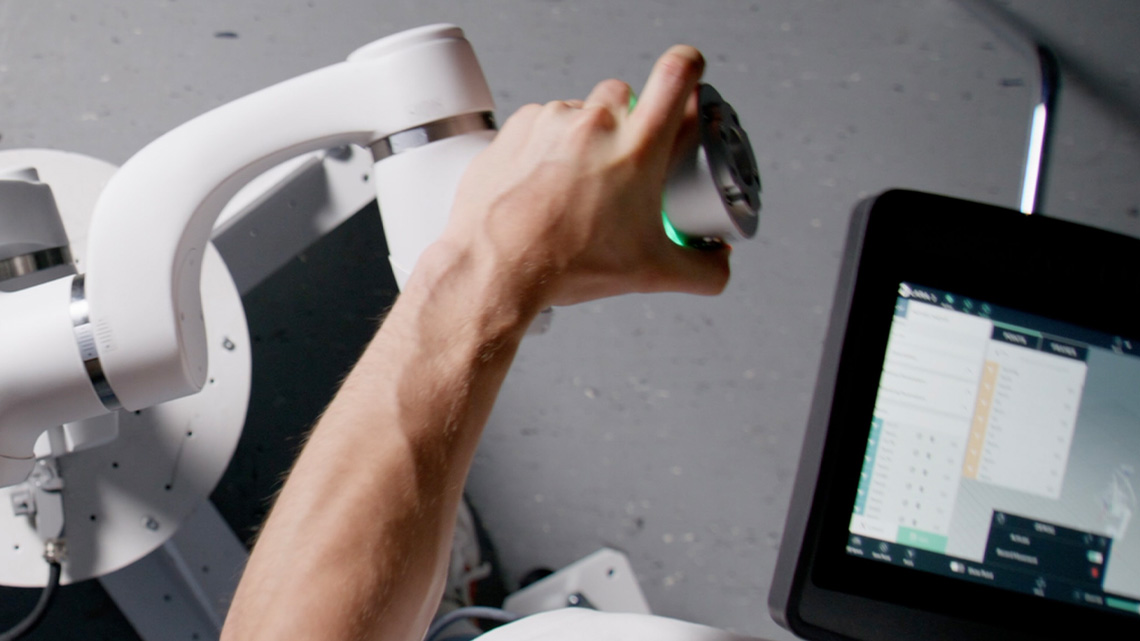
Unsere Mission
Unser Ziel war es, den weltweit ersten kognitiven Roboter zu entwickeln, der mit Menschen arbeiten, von ihnen lernen und sie so zielgerichtet unterstützen kann. Genau das haben wir erreicht. Aber es kommt noch viel mehr!
